


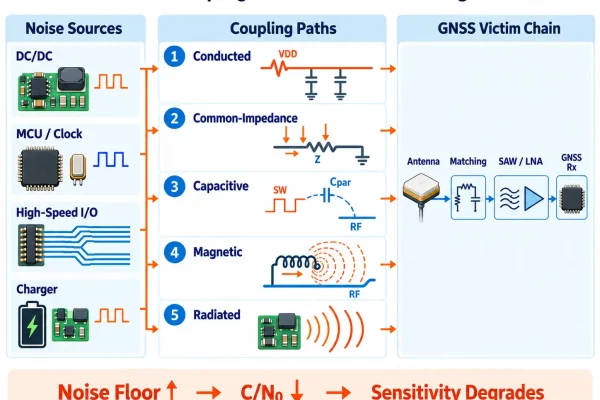


Un récepteur GNSS peut fonctionner parfaitement sur une carte d’évaluation, puis perdre sensiblement de sa sensibilité une fois intégré au produit final. Les sympt?mes les plus courants sont une baisse du C/N?, un nombre réduit de satellites suivis, un temps d’acquisition plus long ou encore une position instable, notamment lorsqu’un convertisseur DC/DC, un chargeur, un écran, une caméra ou une interface numérique rapide devient actif.
Dans de nombreux cas, l’antenne n’est pas la cause principale. Le récepteur GNSS est désensibilisé par des perturbations générées ailleurs sur le PCB.
Les questions essentielles sont donc simples : où la perturbation est-elle générée, par quel chemin atteint-elle le front-end RF GNSS et quelles modifications de l’implantation ou de l’alimentation permettent de réduire ce couplage ?
Comment reconna?tre une désensibilisation GNSS ?
Une interférence GNSS correspond à une perturbation ou à une énergie indésirable qui pénètre dans le récepteur. La désensibilisation désigne la diminution de la sensibilité du récepteur qui en résulte.
En pratique, le problème devient souvent visible lorsque les performances du GNSS changent de manière reproductible au moment où un autre sous-système est activé, lors d’un échange de charge ou lorsqu’il passe à un autre mode de fonctionnement.
| Observation | Cause probable |
|---|---|
| Le C/N? baisse lorsque le convertisseur DC/DC est activé | Bruit de commutation ou couplage par l’alimentation |
| Le nombre de satellites diminue pendant la charge | Perturbations du chargeur ou rail d’alimentation partagé |
| Les performances GNSS se dégradent lorsque la caméra ou l’écran fonctionne | Horloge numérique ou interface rapide |
| Les performances s’améliorent avec une alimentation externe propre | Perturbations conduites par l’alimentation |
| L’éloignement de l’antenne améliore la réception | Couplage rayonné ou en champ proche |
| La perturbation change lorsque la fréquence de commutation change | Harmoniques ou oscillations du convertisseur |
Un récepteur peut continuer à fournir une position valide alors que son C/N? et sa sensibilité sont déjà dégradés. Le C/N?, le nombre de satellites suivis et le TTFF sont donc généralement plus utiles que le simple état du fix pour identifier une désensibilisation.
Comment une fréquence de commutation en MHz peut-elle perturber un récepteur GNSS en GHz ?
Un convertisseur buck fonctionnant entre 1 et 3 MHz peut affecter un récepteur GNSS autour de 1,5 GHz, car il ne génère pas uniquement de l’énergie à sa fréquence fondamentale.
Les transitions rapides de tension et de courant produisent des harmoniques qui s’étendent bien au-delà de la fréquence de commutation. Les inductances et capacités parasites du bo?tier et du PCB peuvent également provoquer des oscillations à haute fréquence.
Le mécanisme peut être résumé ainsi :
Fronts de commutation rapides
→ harmoniques et oscillations
→ couplage sur le PCB
→ augmentation du plancher de bruit GNSS
→ baisse du C/N? et de la sensibilité du récepteur
Les circuits numériques rapides peuvent produire un effet similaire. Les horloges MCU, DDR, USB, Ethernet ou MIPI fonctionnent parfois bien en de?à des bandes GNSS, mais leurs fronts de montée rapides peuvent générer des composantes à haute fréquence.
Pour un PCB GNSS, les paramètres importants sont donc la vitesse des fronts, la surface des boucles de courant, les couplages parasites et les chemins de retour de courant, et non seulement la fréquence nominale de commutation ou d’horloge.
Principales sources de perturbations sur un PCB GNSS
La plupart des perturbations GNSS générées par le produit lui-même proviennent de trois catégories de circuits.
Alimentations à découpage
Les sources les plus courantes sont :
- convertisseurs DC/DC ;
- chargeurs de batterie ;
- drivers LED ;
- Drivers de moteur.
Les zones les plus critiques sont le n?ud de commutation à fort dv/dt, la boucle de commutation à fort di/dt et l’inductance de puissance.
Circuits numériques rapides
Les horloges de MCU et de processeurs, la DDR, l’USB, l’Ethernet, le MIPI et les interfaces caméra peuvent générer des harmoniques ainsi que du bruit en mode commun, susceptibles de se coupler avec la partie RF.
Autres émetteurs radio
Les radios cellulaires, le Wi-Fi et le Bluetooth peuvent réduire la sensibilité GNSS par leurs harmoniques, le blocage du récepteur, le couplage en champ proche ou des chemins d’alimentation communs.
Dans les systèmes intégrant plusieurs radios sur une même carte, ces phénomènes sont directement liés à la conception du PCB pour la coexistence multi-radio, où l’isolation entre les antennes, le filtrage, l’intégrité de l’alimentation et le fonctionnement simultané des radios doivent être considérés conjointement.
Dans de nombreux systèmes GNSS mixtes, les alimentations à découpage et les circuits numériques rapides sont les premiers éléments à vérifier.
Cinq chemins de couplage pouvant provoquer des perturbations GNSS
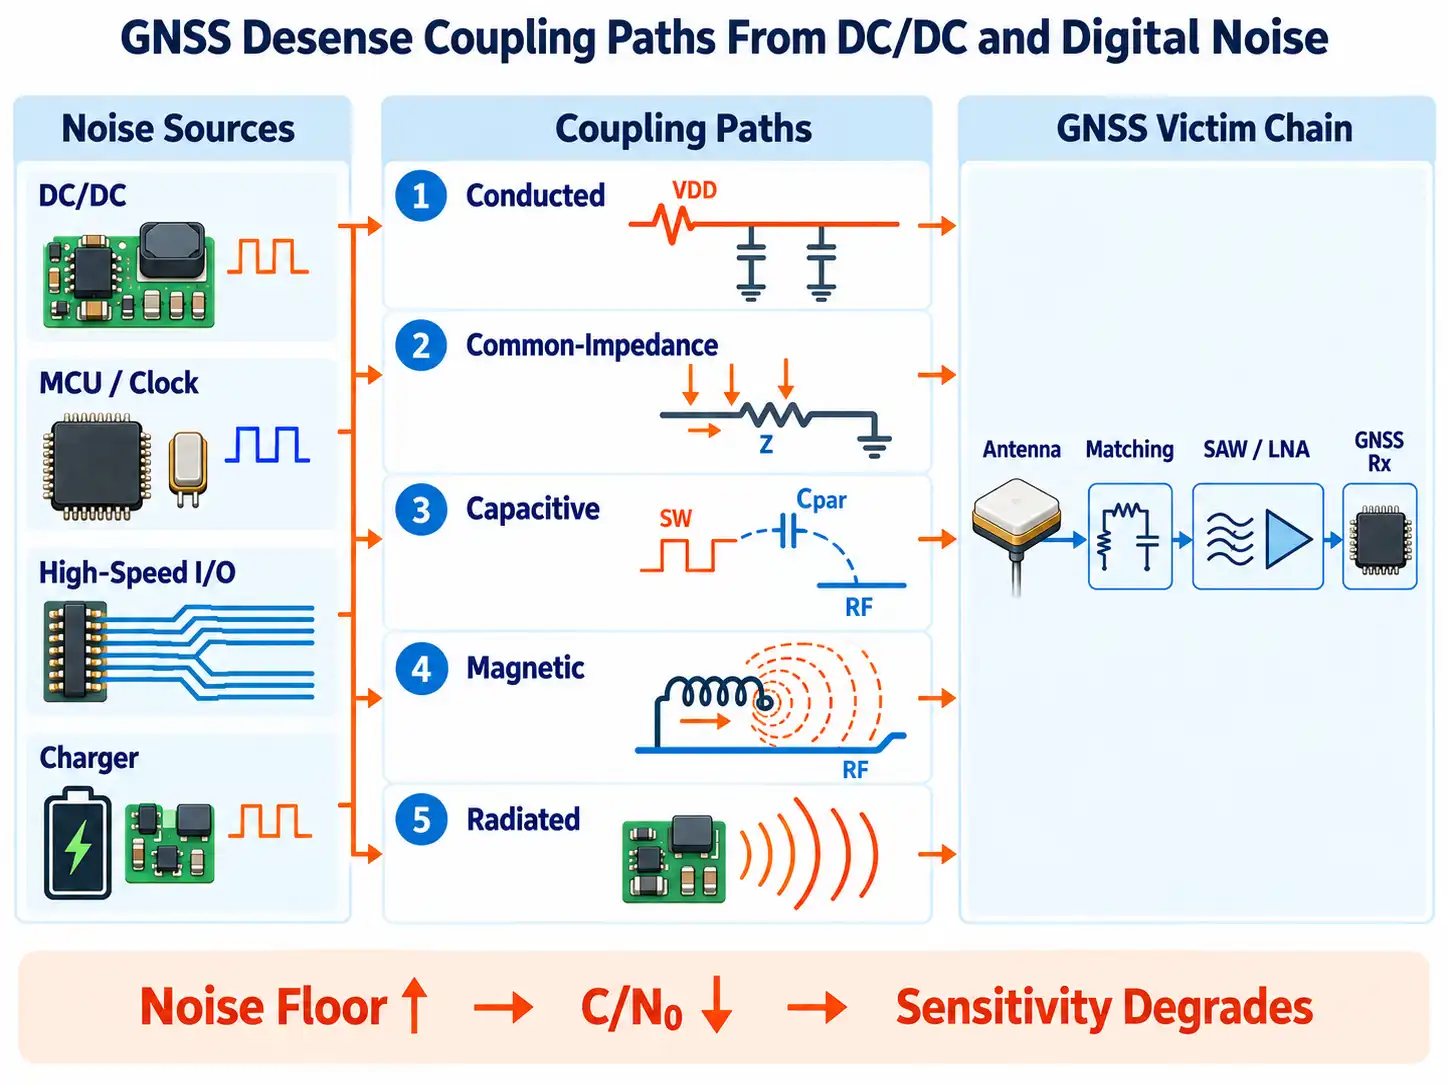
Une fois la source identifiée, l’étape suivante consiste à comprendre comment la perturbation parvient au récepteur.
Un modèle simple permet de structurer l’analyse :
Source → chemin de couplage → circuit victime
1. Couplage conduit
Les perturbations peuvent se propager par un rail d’alimentation commun :
Convertisseur DC/DC → alimentation → circuit GNSS ou LNA
Le découplage local, les ferrites ou les filtres LC, la séparation des alimentations et une régulation locale plus propre permettent de réduire ce type de couplage.
L’alimentation du LNA et le positionnement des filtres influencent également directement la capacité du front-end RF à préserver des signaux GNSS très faibles. Ces aspects sont également importants dans la conception de PCB d’un LNA destiné au front-end RF.
2. Couplage par impédance commune
Les courants de retour des circuits de puissance ou numériques peuvent emprunter une partie du même chemin de retour que celui de la section RF.
La tension créée aux bornes de cette impédance commune peut perturber la référence du circuit GNSS, même lorsque les blocs semblent correctement séparés sur le schéma.
Il est donc essentiel d’analyser le chemin réel des courants sur le PCB.
3. Couplage capacitif
Un n?ud de commutation présentant un dv/dt élevé peut se coupler à des voisines structurées par l’intermédiaire de capacités parasites :
N?ud SW → capacité parasite → pisstructuréstructure d’antenne
Une surface de cuivre excessive au niveau du n?ud de commutation peut renforcer ce couplage. La géométrie doit donc rester adaptée aux besoins électriques et thermiques réels.
4. Couplage magnétique
Les boucles de courant à fort di/dt et les inductances de commutation génèrent des champs magnétiques.
Si la boucle principale du convertisseur ou son inductance est placée trop près de la zone GNSS, l’énergie peut se coupler aux composants RF, aux pistes et aux structures d’antennes
Réduire la surface de boucle et améliorer le placement est souvent plus efficace que d’ajouter un filtre après que le couplage a déjà eu lieu.
5. Couplage rayonné
Les lignes d’horloge, les n?uds de commutation, les c?bles et les connecteurs haute vitesse peuvent émettre des perturbations qui sont ensuite captées par l’antenne GNSS.
Ce phénomène devient particulièrement important lorsque l’antenne et les circuits numériques ou de puissance sont intégrés sur le même PCB.
Implantation PCB pour réduire les perturbations GNSS
Une isolation efficace repose sur trois principes : réduire la source de bruit, affaiblir le chemin de couplage et protéger le front-end GNSS.
Garder la cha?ne RF GNSS compacte
Une cha?ne RF typique peut être représentée ainsi :
Antenne → réseau d’adaptation → filtre SAW / LNA → récepteur GNSS
Une cha?ne courte et suffisamment éloignée des circuits numériques et de puissance réduit les risques de couplage indésirable.
Les antennes, circuits de polarisation activés, filtres SAW, LNAs, connecteurs RF et pistes de 50 Ω font partie d’une même cha?ne et doivent être considérés ensemble lors de la conception du PCB d’un récepteur GNSS.
Réduire la boucle de commutation du DC/DC
La boucle principale parcourue par le courant commuté doit rester aussi compacte que possible.
Les points à surveiller sont notamment :
- le placement du condensateur d’entrée ;
- le chemin de courant des MOSFET de commutation ;
- la géométrie du n?ud SW ;
- Le placement de l’inductance.
Analog Devices décrit la Switched-Current Hot Loop, ou boucle de courant commutée, comme une source importante d’EMI dans les convertisseurs à découpage. Son rayonnement dépend notamment du courant commuté et de la surface de la boucle.
Une boucle plus petite réduit le champ magnétique et les émissions rayonnées.
Limiter la surface du n?ud de commutation
Le n?ud SW présente un dv/dt élevé et peut se coupler capacitivement à des structures voisines.
Une surface de cuivre ma?trisée permet de réduire le champ électrique tout en préservant les performances électriques et thermiques requises par le convertisseur.
?loigner l’inductance du front-end RF GNSS
L’inductance de puissance doit disposer d’une distance suffisante par rapport à :
- l’antenne GNSS ;
- le réseau d’adaptation ;
- la ligne RF ;
- L’entrée du LNA.
Cette séparation devient d'autant plus importante que le courant de commutation augmente.
?loigner les signaux numériques rapides de la zone GNSS
Les horloges, bus mémoire, Ethernet, USB et interfaces de caméra peuvent générer des harmoniques et du bruit à large bande.
Une séparation physique adéquate vis-à-vis de la zone RF GNSS, associée à des chemins de retour bien définis, réduit à la fois le couplage direct et le couplage en mode commun.
Masse et chemins de courant de retour
La séparation des masses RF et numériques n’améliore pas systématiquement les performances du GNSS. Elle peut même accro?tre les perturbations lorsque les courants de retour à haute fréquence sont contraints de contourner une coupure dans le plan de référence.
Lorsqu’un signal rapide traverse une discontinuité du plan de référence, son chemin de retour s’allonge :
Chemin de retour plus long → boucle plus grande → rayonnement et couplage plus importants
Texas Instruments décrit le même phénomène avec un plan de référence scindé, ou Split Reference Plane : lorsque le courant de retour haute fréquence doit contourner une fente ou une séparation du plan, la surface de boucle augmente ainsi que le risque d’émissions rayonnées.
Pour de nombreux PCB GNSS mixtes, une approche plus robuste consiste à conserver un plan de référence continu et à contr?ler les courants par le placement et l’implantation :
- garder les boucles de commutation locales ;
- séparer les zones RF, numériques et de puissance par le placement ;
- éviter que les courants de retour bruyants traversent la zone RF GNSS ;
- Conserver une référence continue sous les signaux rapides.
L’objectif principal est donc de ma?triser les chemins de retour de courant, et non simplement de séparer graphiquement différentes zones de masse.
Adapter le filtrage au chemin de couplage
Le filtrage d’alimentation est particulièrement efficace lorsque la perturbation atteint le récepteur GNSS via le réseau d’alimentation.
| Chemin de perturbation | Action typique |
|---|---|
| Bruit sur l’alimentation GNSS | Découplage local, ferrite ou filtre LC |
| Bruit DC/DC sur un rail partagé | Filtrage ou régulation locale plus propre |
| Rayonnement du n?ud SW vers l’antenne | Améliorer l’implantation et la séparation physique |
| Couplage magnétique depuis l’inductance | Réduire les surfaces de boucle et optimiser le placement |
| Rayonnement d’horloges numériques | Améliorer le routage et les chemins de retour |
Un LDO ou un filtre peut réduire efficacement les perturbations induites par la conduite. En revanche, un problème de couplage magnétique ou de rayonnement nécessite généralement une modification de l’implantation du PCB.
Diagnostiquer méthodiquement les perturbations GNSS
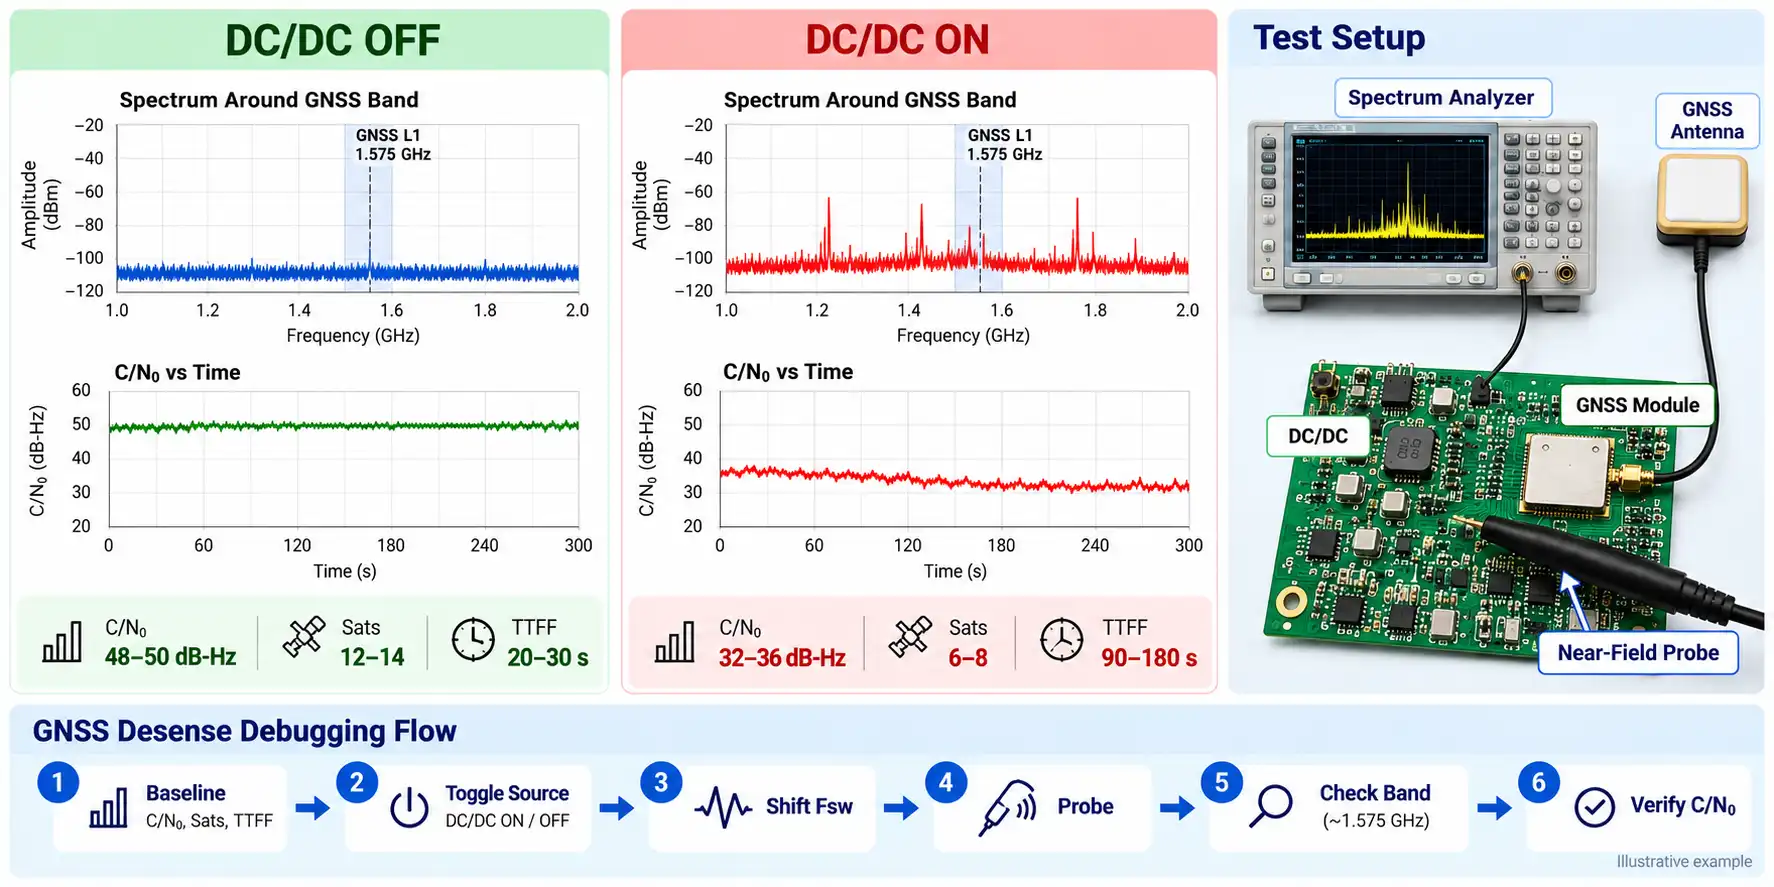
Un test structuré constitue souvent la méthode la plus rapide pour identifier la source principale.
1. ?tablir un état de référence
L’antenne, l’orientation du PCB, l’environnement de test et la configuration du récepteur doivent rester identiques lors des comparaisons.
Il est utile d’enregistrer au minimum :
- le C/N? ;
- le nombre de satellites suivis ;
- Le TTFF.
2. Activer les sources de perturbations une par une
Les principaux sous-systèmes peuvent être activés ou désactivés séparément, par exemple :
- convertisseur DC/DC ;
- chargeur de batterie ;
- caméra ou écran ;
- Ethernet ou autre interface rapide.
Une variation reproductible du C/N? permet d’identifier plus facilement le sous-système responsable.
3. Tester avec une alimentation externe propre
Alimenter temporairement la section GNSS avec une alimentation de laboratoire propre permet de distinguer les perturbations dues à l’alimentation des couplages rayonnés.
Une amélioration nette peut indiquer un problème lié au convertisseur, à une impédance d’alimentation commune, à un filtrage insuffisant ou à un couplage via le retour de masse.
4. Modifier la fréquence de commutation ou d’horloge
Changer la fréquence de commutation d’un convertisseur DC/DC est une méthode de diagnostic particulièrement utile.
Si le spectre de perturbation ou les performances du GNSS évoluent à cette fréquence, le régulateur est probablement impliqué.
La même méthode peut être appliquée aux horloges d’un MCU ou d’une interface numérique.
5. Utiliser des sondes de champ proche
Les mesures en champ proche permettent de localiser physiquement les sources de perturbation sur le PCB.
Les sondes de champ E sont utiles autour :
- des n?uds de commutation ;
- Des lignes d’horloge.
Les sondes de champ H sont particulièrement utiles autour :
- des boucles de courant des convertisseurs ;
- des inductances ;
- Des chemins de retour de courant à haute intensité.
6. Vérifier les bandes GNSS au spectre
Un analyseur de spectre peut révéler :
- des raies parasites proches des bandes GNSS ;
- une élévation du bruit large bande ;
- Des changements du spectre lorsque certains sous-systèmes sont activés.
Cela permet de relier plus précisément un circuit structuré, un sous-système particulier,à la perte de sensibilité observée.
Vérifier l’amélioration avec le C/N?
Après une modification de l’implantation ou de l’architecture d’alimentation, les mêmes états de fonctionnement doivent être à nouveau testés.
Une comparaison simple consiste à suivre :
?tat de référence → source de perturbation activée modification du design → récupération du C/N?
Il est recommandé de comparer au minimum :
- le C/N? ;
- le nombre de satellites ;
- Le TTFF.
La validation est plus représentative lorsqu’elle est réalisée dans des conditions proches de l’utilisation réelle : charge de la batterie, forte activité du processeur, écran ou caméra actifs et communications à haute vitesse.
Pour un produit destiné à la série, répéter ces mesures sur les lots pilotes puis en production permet également de détecter des variations liées aux substitutions de composants, au stack-up, au blindage ou à l’assemblage.
Conclusion
La désensibilisation GNSS est plus facile à diagnostiquer lorsqu’elle est envisagée comme un problème source–chemin de couplage–victime, plut?t que comme un simple problème d’antenne.
Une méthode efficace consiste à identifier la source de perturbation, à déterminer comment elle atteint le front-end GNSS, à corriger l’implantation du PCB ou l’architecture d’alimentation, puis à confirmer l’amélioration à l’aide du C/N? et de tests A/B contr?lés.
Pour les systèmes GNSS, RF, IoT et mixed-signal, du prototype à la production en série, MULTIPCB accompagne la fabrication et l’assemblage de PCB multicouches, RF, à impédance contr?lée et mixed-signal.
