


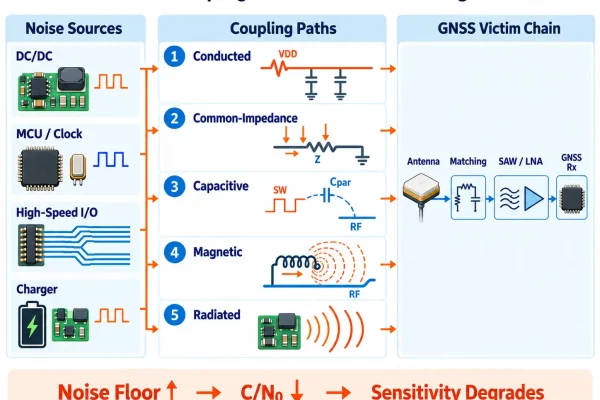


Un receptor GNSS puede funcionar perfectamente en una placa de evaluación y perder sensibilidad al integrarlo en el producto final. Los síntomas habituales incluyen una reducción del C/N?, menos satélites consecutivos, un mayor tiempo hasta la primera posición (TTFF) o una localización inestable, especialmente cuando se activan un convertidor DC/DC, un cargador, una pantalla, una cámara o una interfaz digital de alta velocidad.
En muchos casos, la antena no es la causa principal. Las interferencias generadas en la propia PCB pueden desensibilizar el receptor GNSS y reducir su sensibilidad.
Las preguntas clave son sencillas: ?dónde se genera la interferencia, por qué camino llega al front-end GNSS y qué cambios en el layout o en la alimentación pueden reducir el acoplamiento?
?Cómo identificar la desensibilización GNSS?
Una interferencia GNSS es cualquier se?al o energía no deseada que llega al receptor. La desensibilización es la pérdida de sensibilidad que se produce como consecuencia de dicha interferencia.
En la práctica, suele detectarse cuando el rendimiento GNSS cambia de forma repetible al encender otro subsistema, modificar su carga o cambiar su modo de funcionamiento.
| Observación | Causa probable |
|---|---|
| El C/N? disminuye al activar el convertidor DC/DC | Ruido de conmutación o acoplamiento por alimentación |
| Disminuye el número de satélites durante la carga | Ruido del cargador o alimentación compartida |
| El GNSS empeora al activar la cámara o la pantalla | Ruido de reloj o de interfaces digitales |
| El rendimiento mejora con una fuente externa limpia | Interferencia conducida por la alimentación |
| Alejar la antena mejora la recepción | Acoplamiento radiado o de campo cercano |
| Cambiar la frecuencia de conmutación modifica la interferencia | Armónicos o ringing del convertidor |
Un receptor puede seguir manteniendo una posición válida aunque el C/N? y la sensibilidad ya se hayan degradado. Por eso, el C/N?, el número de satélites seguidos y el TTFF suelen ser indicadores más útiles que comprobar únicamente si existe o no un fix.
?Cómo puede una frecuencia de conmutación en MHz afectar a un receptor GNSS de GHz?
Un convertidor buck que conmuta entre 1 y 3 MHz puede afectar a un receptor GNSS que opera alrededor de 1,5 GHz, ya que el convertidor no genera energía únicamente en su frecuencia fundamental.
Los cambios rápidos de tensión y corriente generan armónicos que se extienden muy por encima de la frecuencia de conmutación. Además, las inductancias y capacitancias parásitas del encapsulado y de la PCB pueden generar ringing de alta frecuencia.
El mecanismo típico es:
Flancos rápidos de conmutación
→ armónicos y ringing
→ acoplamiento a través de la PCB
→ aumento del nivel de ruido GNSS
→ reducción del C/N? y de la sensibilidad del receptor
Los circuitos digitales de alta velocidad pueden producir un efecto similar. Los relojes de MCU, DDR, USB, Ethernet o MIPI pueden operar muy por debajo de la banda GNSS, pero sus flancos de transición rápidos pueden generar componentes de ruido a frecuencias mucho más altas.
Por ello, en una PCB GNSS no solo importa la frecuencia nominal del reloj o de conmutación. También son críticos la velocidad de los flancos, el área de los bucles de corriente, el acoplamiento parásito y los caminos de retorno.
Fuentes habituales de interferencia en una PCB GNSS
La mayor parte de las interferencias GNSS generadas dentro del propio equipo proviene de tres grupos.
Fuentes de alimentación conmutadas
Los convertidores DC/DC, cargadores de batería, drivers LED y controladores de motor pueden generar interferencias significativas.
Las zonas más críticas suelen ser el nodo de conmutación con alto dv/dt, el hot loop con alto di/dt y el inductor de conmutación.
Circuitos digitales de alta velocidad
Los relojes de MCU y de procesadores, DDR, USB, Ethernet, MIPI y las interfaces de cámara pueden generar armónicos y ruido en modo común que se acoplan a la sección de RF.
Otros transmisores inalámbricos
Los sistemas celulares, Wi-Fi y Bluetooth pueden reducir la sensibilidad del GNSS mediante armónicos, bloqueo del receptor, acoplamiento de campo cercano o rutas de alimentación compartidas.
En productos que integran varios sistemas de radio en una misma placa, estos problemas están estrechamente relacionados con el dise?o de PCB para coexistencia multirradio, en el que el aislamiento entre antenas, el filtrado, la integridad de la alimentación y el funcionamiento simultáneo de las radios deben analizarse de forma conjunta.
En muchas PCB GNSS de se?al mixta, los convertidores conmutados y la electrónica digital de alta velocidad son los primeros puntos a investigar.
Cinco caminos de acoplamiento que pueden causar interferencias GNSS
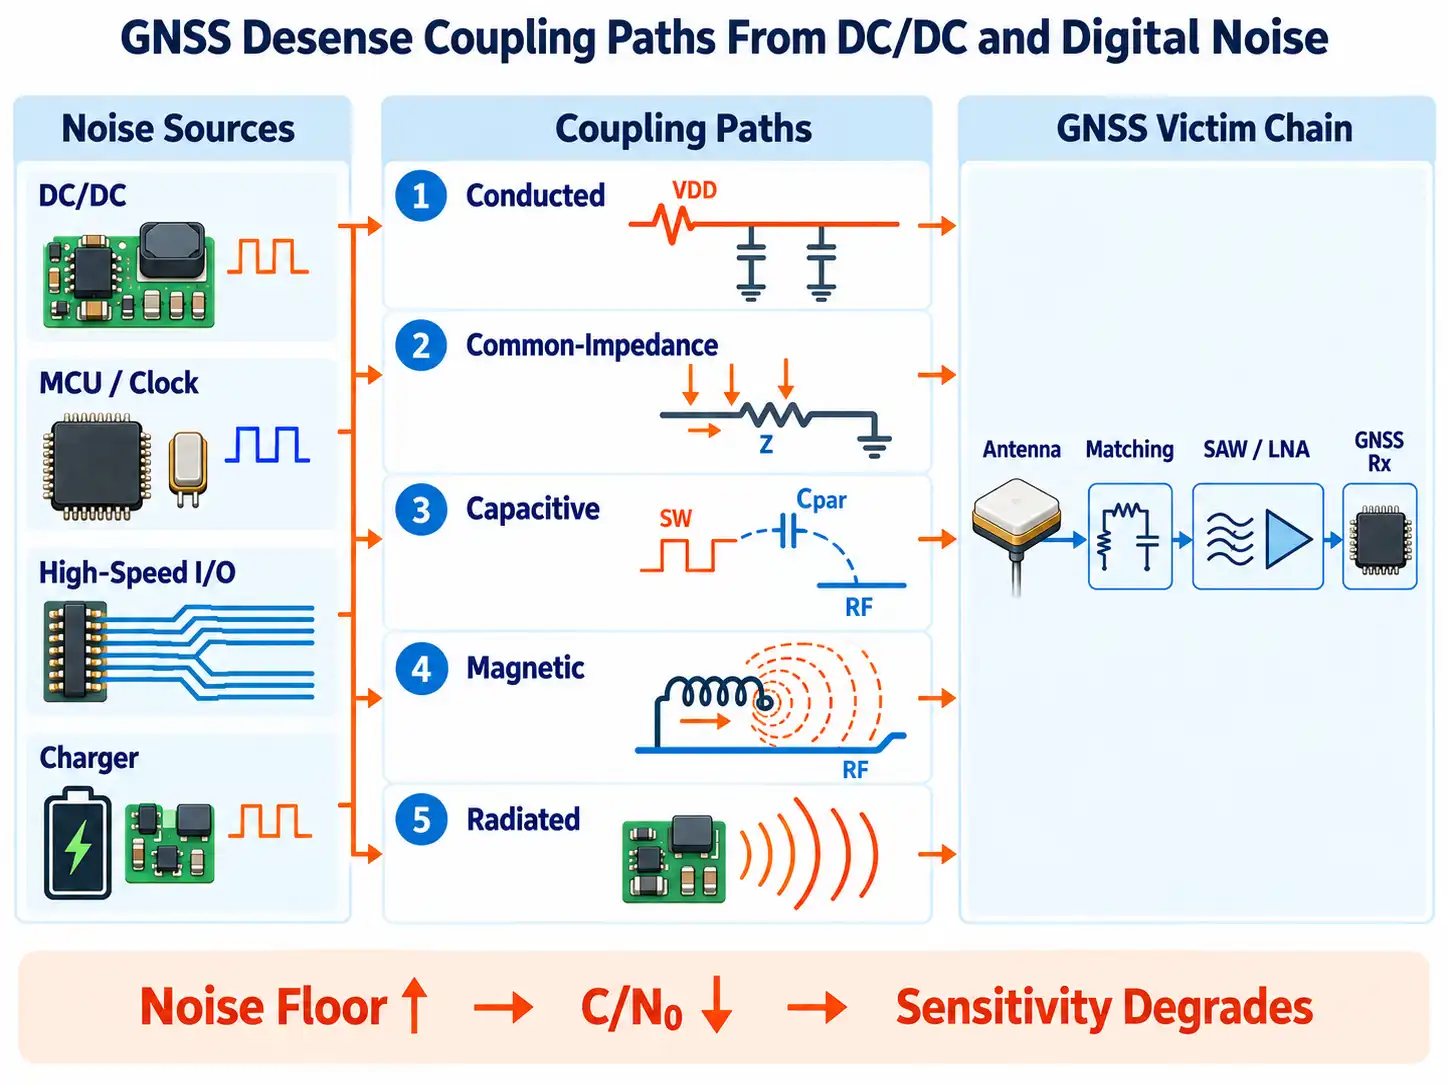
Una vez identificada la fuente de ruido, el siguiente paso es determinar cómo llega esa energía al receptor.
Un modelo útil es:
Fuente → Camino de acoplamiento → Circuito sensible
1. Acoplamiento conducido
El ruido puede propagarse por una alimentación compartida:
Convertidor DC/DC → línea de alimentación → IC GNSS o LNA
El desacoplo local, las ferritas, los filtros LC, la separación de raíles y una regulación local más limpia pueden restaurar este camino de acoplamiento.
La alimentación del LNA y la ubicación de los filtros también influyen en la capacidad del front-end de RF para conservar se?ales muy débiles. Estos aspectos también son importantes en el dise?o de PCB para LNA y front-ends de RF.
2. Acoplamiento por impedancia común
Las corrientes de retorno de las secciones de potencia o digitales pueden compartir parte del mismo camino de retorno que el del circuito de RF.
La tensión generada en esa impedancia compartida puede perturbar la referencia del GNSS, incluso cuando en el esquema los distintos bloques parecen estar correctamente separados.
Por eso, es importante analizar por dónde circulan realmente las corrientes de retorno en la PCB.
3. Acoplamiento capacitivo
Un nodo de conmutación con alto dv/dt puede acoplarse a estructuras cercanas mediante capacitancias parásitas:
Nodo SW → capacitancia parásita → pista de RF o estructura de antena
Una superficie de cobre excesivamente grande en el nodo de conmutación puede aumentar este acoplamiento. El área debe dimensionarse según las necesidades eléctricas y térmicas reales.
4. Acoplamiento magnético
Los bucles de corriente con di/dt elevado y los inductores de conmutación generan campos magnéticos.
Si el hot loop o el inductor está cerca de la sección GNSS, parte de esa energía puede acoplarse a componentes de RF, pistas, bucles o estructuras de antena.
Reducir el área del bucle y mejorar la disposición de los componentes suele ser más eficaz que intentar corregir el problema únicamente mediante filtrado.
5. Acoplamiento radiado
Las líneas de reloj, los nodos de conmutación, los cables y los conectores de alta velocidad pueden radiar energía que luego es captada por la antena.
Este efecto es especialmente importante cuando la antena y los circuitos digitales o de potencia se encuentran en la misma PCB.
Dise?o de PCB para reducir las interferencias GNSS
Una buena estrategia de aislamiento combina tres acciones: reducir la fuente de ruido, debilitar el camino de acoplamiento y proteger el front-end GNSS.
Mantener compacto el camino de RF del GNSS
Un camino de se?al típico es:
Antena → Red de adaptación → Filtro SAW / LNA → Receptor GNSS
La maestría, con este recorrido corto y físicamente separado de las secciones digitales y de potencia, reduce la probabilidad de acoplamientos no deseados.
Las antenas activas, las redes bias-T, los filtros SAW, los LNA, los conectores de RF y las pistas de 50 Ω forman parte del mismo camino de se?al y deben considerarse de forma conjunta en el dise?o de PCB para receptores GNSS.
Minimizar el hot loop del convertidor DC/DC
El bucle principal de la corriente de conmutación debe mantenerse lo más compacto posible.
La colocación del condensador de entrada, el camino de corriente a través de los MOSFET de conmutación, la geometría del nodo SW y la posición del inductor influyen directamente en las emisiones.
Analog Devices identifica el Switched-Current Hot Loop como una de las principales fuentes de EMI en convertidores conmutados. Su efecto depende, entre otros factores, de la corriente conmutada y del área del bucle.
Reducir el área del hot loop disminuye el campo magnético y las emisiones radiadas.
Limitar el área del nodo de conmutación
El nodo de conmutación presenta un alto dv/dt y puede acoplarse capacitivamente a estructuras cercanas.
Mantener controlada su superficie de cobre ayuda a reducir el acoplamiento de campo eléctrico sin comprometer los requisitos eléctricos y térmicos del convertidor.
Separar el inductor del front-end RF
El inductor de conmutación debe mantener una separación suficiente respecto a la antena GNSS, la red de adaptación, las pistas RF y la entrada del LNA.
Esta separación resulta aún más importante cuando aumenta la corriente de conmutación.
Alejar las se?ales digitales rápidas de la zona GNSS
Las se?ales de reloj, los buses de memoria, Ethernet, USB e interfaces de cámara pueden generar ruido de banda ancha y armónicos.
Separarlas físicamente de la zona de RF GNSS y proporcionar caminos de retorno bien definidos ayuda a reducir tanto el acoplamiento directo como el de modo común.
Masa y caminos de retorno
Separar la masa de RF de la masa digital no siempre reduce las interferencias. En algunos casos puede empeorarlas si obliga a las corrientes de retorno de alta frecuencia a rodear una discontinuidad.
Cuando una se?al rápida cruza una abertura o división del plano de referencia, su corriente de retorno debe recorrer un camino más largo:
Camino de retorno más largo → mayor área de bucle → mayor radiación y acoplamiento
Texas Instruments describe el mismo problema en una división del plano de referencia (Split Reference Plane): cuando la corriente de retorno de alta frecuencia debe rodear una discontinuidad, aumenta el área del bucle y el riesgo de emisiones radiadas.
En muchas PCB GNSS de se?al mixta, una solución más robusta consiste en utilizar un plano de referencia continuo y controlar el ruido mediante una adecuada disposición de componentes y un trazado de caminos de corriente bien definidos.
Los bucles de conmutación deben mantenerse localizados; las secciones de RF, digital y potencia deben separarse mediante placement; las corrientes de retorno ruidosas deben mantenerse alejadas de la zona GNSS y las pistas de alta velocidad deben disponer de una referencia continua.
El objetivo principal es conseguir caminos de retorno controlados, no simplemente dividir gráficamente las zonas de masa.
Seleccionar el filtrado según el camino de acoplamiento
Los filtros de alimentación son especialmente eficaces cuando la interferencia llega al GNSS a través de la red de alimentación.
| Camino de interferencia | Medida habitual |
|---|---|
| Ruido en la alimentación GNSS | Desacoplo local, ferrita o filtro LC |
| Ruido DC/DC en una alimentación compartida | Filtrado o regulación local más limpia |
| Radiación del nodo SW hacia la antena | Mejorar layout y separación física |
| Acoplamiento magnético del inductor | Reducir área del bucle y mejorar placement |
| Radiación de relojes digitales | Mejorar routing y caminos de retorno |
Un LDO o un filtro puede reducir el ruido conducido. En cambio, el acoplamiento radiado o magnético suele requerir cambios en la geometría y el layout de la PCB.
Cómo analizar sistemáticamente las interferencias GNSS
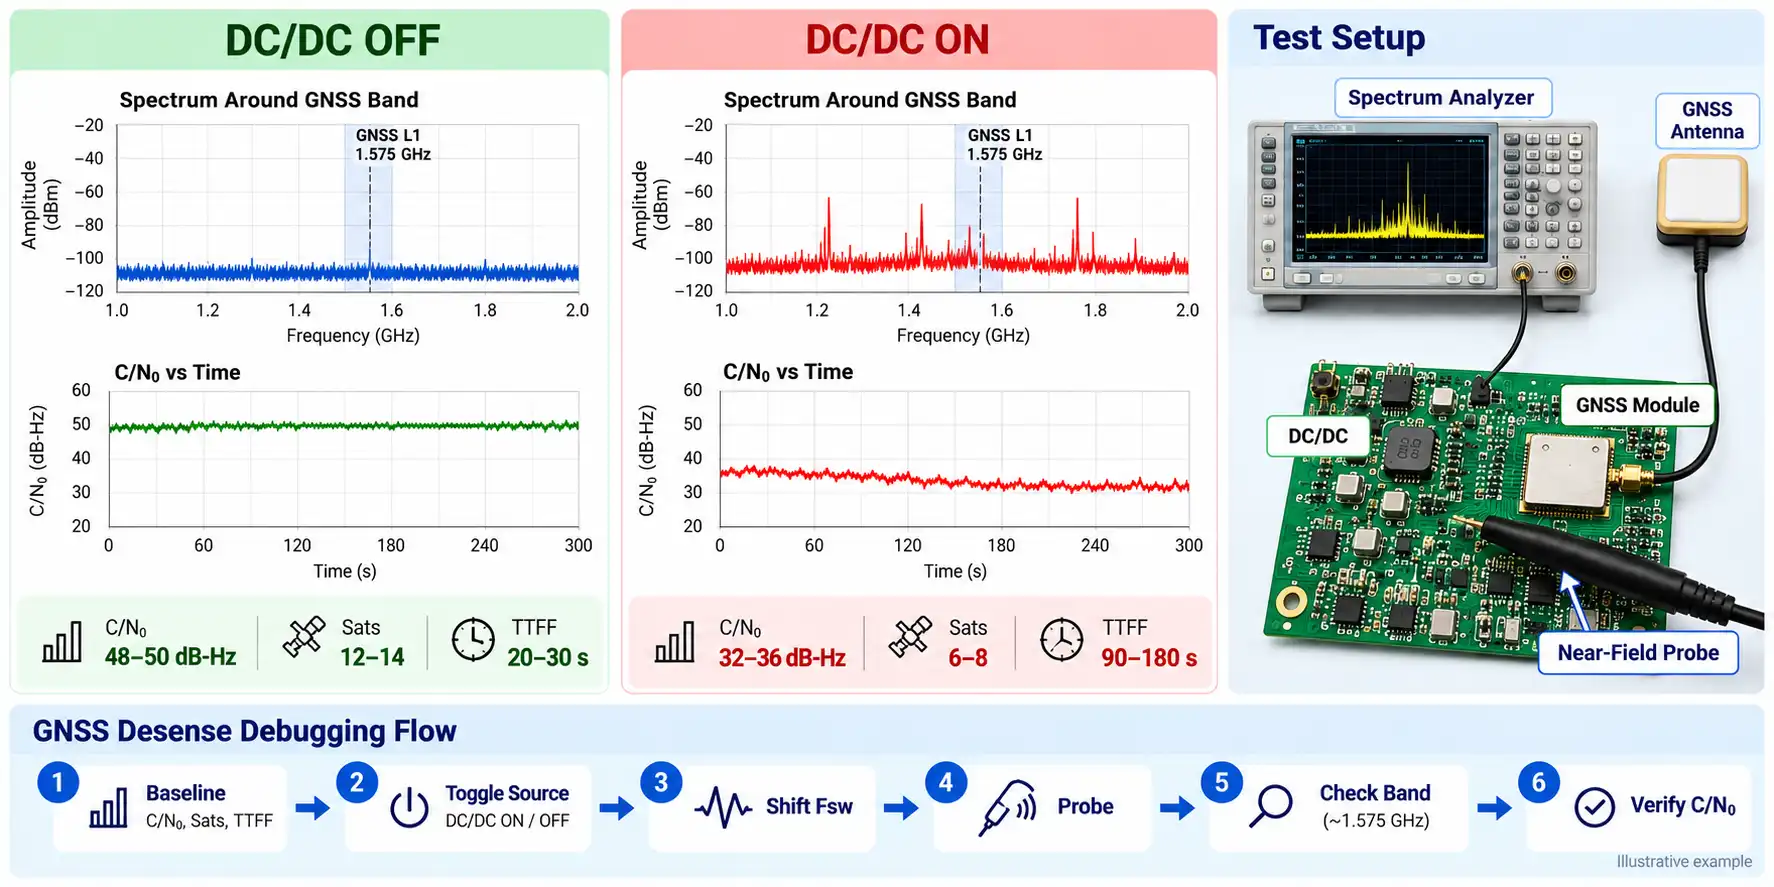
Un ensayo A/B controlado suele ser la forma más rápida de identificar la fuente de ruido dominante.
1. Establecer una referencia
La antena, la orientación de la PCB, la posición de prueba y la configuración del receptor deben mantenerse constantes durante las comparaciones.
Conviene registrar al menos el C/N?, el número de satélites consecutivos y el TTFF.
2. Activar las fuentes de ruido una a una
Los principales subsistemas, como el convertidor DC/DC, el cargador de batería, la cámara, la pantalla, Ethernet u otras interfaces rápidas, pueden activarse y desactivarse individualmente.
Una variación reproducible del C/N? permite identificar el subsistema que contribuye a la desensibilización.
3. Probar con una fuente externa limpia
Alimentar la sección GNSS desde una fuente de laboratorio limpia ayuda a diferenciar entre interferencias por alimentación y por acoplamiento radiado.
Una mejora clara puede apuntar al ruido del convertidor, impedancias compartidas de alimentación, filtrado insuficiente o acoplamiento a través de corrientes de masa.
4. Modificar la frecuencia de conmutación o de reloj
Cambiar la frecuencia de conmutación del DC/DC es una técnica de diagnóstico muy útil.
Si el espectro de interferencia o el rendimiento GNSS cambia junto con la frecuencia de conmutación, es probable que el registrador esté contribuyendo al problema.
El mismo método puede utilizarse con relojes basados en MCU o con interfaces digitales.
5. Utilizar sondas de campo cercano
Las mediciones de campo cercano ayudan a localizar físicamente la fuente de EMI sobre la placa.
Las sondas de campo eléctrico son útiles alrededor de nodos de conmutación y pistas de reloj, mientras que las de campo magnético son especialmente útiles alrededor de hot loops, inductores y caminos de retorno de alta corriente.
6. Comprobar la banda GNSS con un analizador de espectro
Un analizador de espectro puede mostrar espurias dentro o cerca de las bandas GNSS, aumentos del ruido de banda ancha y cambios en el espectro al activar diferentes subsistemas.
Esto permite relacionar con mayor confianza una estructura de PCB determinada o un subsistema concreto con la desensibilización observada.
Verificar la mejora mediante C/N?
Después de modificar el layout o la arquitectura de alimentación, conviene repetir exactamente los mismos estados de funcionamiento utilizados durante el diagnóstico.
Una secuencia sencilla de validación es:
Referencia → Fuente de ruido activa → Cambio de dise?o → Recuperación del C/N?
Como mínimo, deben compararse el C/N?, el número de satélites y el TTFF.
La validación resulta más representativa cuando el equipo se prueba en condiciones reales de funcionamiento: durante la carga, con alta carga del procesador, con la pantalla o la cámara activas y con interfaces de comunicación de alta velocidad en funcionamiento.
En productos destinados a producción en serie, repetir estas pruebas entre lotes piloto y de producción también puede revelar cambios causados por sustituciones de componentes, variaciones del stackup, del blindaje o del proceso de montaje.
Conclusión
La desensibilización GNSS resulta más fácil de diagnosticar cuando se analiza como un problema de fuente–camino de acoplamiento–receptor, en lugar de tratarlo únicamente como un problema de antena.
Un proceso eficaz consiste en localizar primero la fuente de interferencia, determinar cómo llega al front-end GNSS, corregir el layout o la arquitectura de alimentación y, finalmente, verificar la mejora mediante C/N? y pruebas A/B controladas.
Para equipos GNSS, RF, IoT y de se?al mixta, desde prototipos hasta producción en serie, MULTIPCB ofrece fabricación y montaje de PCB multicapa, de RF, de se?al mixta y con control de impedancia.
